

Robotarmarna har använts som industriverktyg sedan deras praktiska uppfinning 1969, och de blir alltmer populära som DIY-projekt och hemverktyg. Med ankomsten av Arduino microcontroller 2005 och den massiva open source-rörelsen som följde, är det inte förvånande att tekniken som används av biltillverkare ska omvandlas till programmerbara in-house assistenter.
En annan faktor att ta hand om är nyttolast - hur mycket arm kan lyfta. Detta bestäms av antal och typ av motorer inom armen - vanligtvis någon slags servo- eller stegmotor - liksom armens utformning.
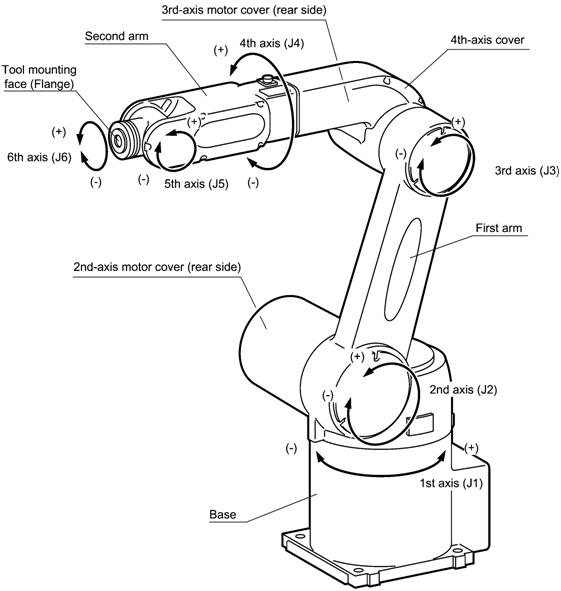
Den typiska Arduino robotarmen - och den typiska robotarmen - bedöms enligt frihetsgraden (DOF). Detta avser antalet roterande leder som ingår i robotdesignen. Termen är specifik för robotarmar, men kan också utbytas med de mer typiska "axlarna". En 4DOF (4 axel) robotarm har till exempel fyra separata rörelseaxlar. Inte alla dessa axlar kräver kraft.
Dessa tre faktorer sammanfaller för att bilda en fantastisk erfarenhetsbas och ge mycket stöd till nybörjare och långsiktiga utvecklare.